无人船如何实现远程操控?船舶推进遥控系统解决方案落地要点
无人船远程操控是依托船岸通信、智能感知、电控执行与算法决策构建的一体化技术体系,核心是打破人工驾控的空间限制,由岸基操控端实现对船舶推进、航向、航速的精准远程管控。船舶推进遥控系统作为无人船航行作业的核心执行载体,衔接岸基指令与船端动力设备,直接决定无人船航行的稳定性与安全性。
本文系统性拆解无人船远程操控的实现逻辑,梳理船舶推进遥控系统方案落地的核心流程、关键要点与实施规范,为相关系统搭建、调试与常态化应用提供完整技术参考。
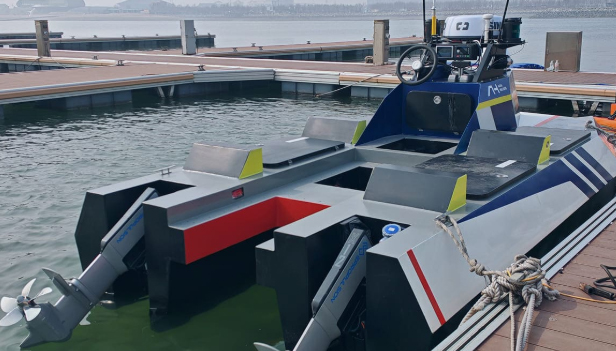
一、无人船远程操控的整体实现逻辑
无人船远程操控并非单一设备的功能实现,而是一套闭环的智能化控制体系,整体遵循“岸基指令下发—船端信号传输—系统解析运算—推进机构执行—状态数据回传”的完整运行逻辑。整套体系摒弃了传统船舶人工驾控的操作模式,通过电子化、数字化、智能化技术完成操控指令的全流程流转,实现无人船的远距离航行控制、状态监测与异常调控。
从功能层级划分,无人船远程操控体系可分为四大核心层级,各层级独立运行又深度协同,共同保障远程操控的连续性与精准性。四大层级分别是岸基操控决策层级、船岸通信传输层级、船端感知运算层级、推进执行控制层级。各层级各司其职,完成指令生成、传输、解析、执行与反馈,形成不间断的控制闭环,支撑无人船在各类水域环境下的远程作业。
远程操控的核心运行原理为实时双向数据交互,岸基操控人员根据作业需求与船端回传的航行状态、环境状态数据,生成对应的推进、转向、调速指令,通过专用通信链路传输至船端控制系统。
船端设备接收指令后,经过滤波、校验、运算,转化为推进电机、舵机等执行机构的动作信号,完成航速调节、航向修正、启停航行等操作。同时,船端传感器持续采集船舶动力参数、位置信息、设备状态并回传岸基,供操控人员实时研判,动态调整操控指令。
二、无人船远程操控核心系统架构
2.1 岸基操控终端系统
岸基操控终端是无人船远程操控的指令生成核心,是人机交互的核心载体,主要承担指令编辑、参数监控、状态研判、模式切换等核心功能。整套终端系统以操控主机、显示终端、操控外设为基础硬件,搭配专用操控软件系统,构建可视化、可操作的远程管控平台。
在功能设计上,岸基终端支持手动远程操控与半自动远程操控两种模式。手动模式下,操控人员通过外设设备实时下发调速、转向、启停指令,适配复杂水域、临时避让等动态作业场景。半自动模式下,操控人员预设航行参数、作业路径与航行阈值,系统自动生成基础操控指令,完成常态化航行作业,降低人工操作强度。
同时,岸基终端具备完整的状态监测与预警展示功能,可实时接收船端回传的推进系统工况、船舶位置、姿态信息、环境参数等数据,通过可视化界面直观呈现船舶整体运行状态。当船端设备出现异常、通信波动或航行状态偏离预设阈值时,终端可及时提示操控人员,便于快速介入调控,保障航行安全。
2.2 船岸双向通信系统
船岸通信系统是无人船远程操控的传输枢纽,直接决定指令传输的实时性、稳定性与完整性,是远程操控能够落地的基础前提。无人船作业水域覆盖近岸、内河、近海等不同场景,需适配多类型通信链路,构建多冗余、高适配的通信传输体系。
当前无人船远程操控常用的通信方式包含无线专网、公用移动通信、卫星通信三类,三类通信方式优势互补,适配不同作业距离与水域环境。近岸短距离作业场景以无线专网与公用移动通信为主,具备传输延迟低、稳定性强、成本可控的特点,可满足高频次、高精度的指令传输与数据交互需求。远海远距离作业场景则依托卫星通信完成数据传输,突破地面通信信号覆盖限制,保障超远距离的远程操控连续性。
为规避单一通信链路故障导致的操控中断问题,正规远程操控体系均采用多链路冗余设计,系统可根据信号强度、传输稳定性自动切换通信链路,保障指令下发与数据回传不中断。同时,通信系统配备数据加密、信号校验、丢包补偿机制,有效规避外界信号干扰、数据丢失、指令错乱等问题,保障远程操控的安全性与准确性。
2.3 船端感知与运算系统
船端感知与运算系统是无人船远程操控的核心中枢,承担信号接收、数据解析、运算决策、指令转发的核心作用,衔接通信系统与推进执行系统,是整套操控体系的核心中间载体。该系统主要由船载工控单元、多类传感器、信号处理模块组成。
感知模块负责全方位采集船舶运行与环境数据,涵盖位置航向数据、船舶姿态数据、推进设备工况数据、水域环境数据等,为远程操控决策与本地自主调控提供数据支撑。各类传感器将采集的模拟信号转化为数字信号,传输至船载工控单元进行集中处理。
船载工控单元是船端的运算核心,具备高速数据处理、指令校验、逻辑判断、故障识别等功能。一方面精准接收岸基下发的远程操控指令,完成指令解析与合规校验,剔除错误指令、无效指令与异常指令;另一方面结合本地感知数据进行辅助运算,修正操控指令,适配实时水域环境与船舶状态,避免单一远程指令导致的操控偏差。同时,工控单元可实现本地应急管控,当船岸通信中断时,自动触发预设应急策略,保障船舶航行安全。
2.4 船舶推进执行系统
船舶推进执行系统是远程操控指令的最终执行载体,直接响应各类操控指令,完成无人船的航速调节、航向控制、启停航行、姿态调整等动作,是决定无人船操控精度与航行稳定性的核心硬件体系。整套系统主要由推进动力单元、调速单元、转向单元、制动单元组成。
推进动力单元以推进电机、动力供电模块为核心,为船舶航行提供基础动力,根据调控指令输出对应动力功率,适配不同航行速度与作业负荷需求。调速单元依托变频调控、电压电流调控技术,精准调节推进电机的运行状态,实现航速的平滑增减,避免动力突变导致的船舶姿态失衡。
转向单元主要由舵机、转向传动机构组成,接收远程转向指令,精准调整舵角,完成船舶航向修正与转向航行,保障无人船按照预设航线或远程操控意图航行。制动单元具备快速制动、缓速制动功能,可根据远程应急指令或本地故障判断,及时切断动力、完成制动,规避航行风险。整套推进系统支持精细化电控调节,可适配远程高精度操控的各项需求。
三、船舶推进遥控系统核心技术原理
3.1 远程指令解析与适配技术
远程指令解析与适配技术是推进遥控系统精准执行操作的核心基础。岸基下发的远程操控指令为标准化数字信号,包含航速参数、舵角参数、启停指令、模式切换指令等多类信息,船端系统需完成信号解码、参数匹配、逻辑适配,才能转化为推进系统可识别的执行信号。
该技术核心在于指令标准化处理与动态适配,系统内置统一的通信协议与指令编码规则,可精准识别各类远程操控指令,同时对指令进行合规性校验,判断指令参数是否超出船舶设备运行阈值、是否适配当前航行工况。对于合规指令,系统自动完成参数转化,匹配推进电机、舵机的运行参数;对于超限、异常指令,系统自动拦截并上传异常信息,避免设备过载、航行失控等问题。
同时,该技术具备动态适配能力,可根据船舶载重、水域流速、风浪环境等实时工况,微调指令执行参数,让远程操控指令适配复杂作业环境,保障航行状态的平稳性,避免机械执行指令导致的航行抖动、航线偏移等问题。
3.2 多维度状态感知与反馈技术
状态感知与反馈技术构建了推进遥控系统的闭环控制能力,实现“指令执行—状态监测—反馈修正”的动态调控。推进系统运行过程中,各类感知设备持续采集动力输出、设备温度、工作电流、运行转速、舵角位置等核心工况数据,同时结合船舶位置、航向、姿态等航行数据,形成完整的设备运行与航行状态数据集。
所有感知数据经过滤波降噪、整合处理后,一方面实时回传至岸基操控终端,让操控人员实时掌握推进系统运行状态,为后续指令下发提供依据;另一方面传输至船载运算单元,作为本地调控的核心依据。当检测到推进系统运行参数偏离预设标准、航行状态出现偏差时,船端系统可自主完成微调补偿,同时同步更新状态数据,实现远程操控与本地自适应调控的结合。
3.3 通信时延与数据丢包补偿技术
船岸通信过程中,受水域环境、信号遮挡、传输距离、网络波动等因素影响,容易出现传输时延、数据丢包、信号抖动等问题,直接影响远程操控的实时性与稳定性。时延与丢包补偿技术是保障远程操控平稳运行的关键核心技术。
针对通信时延问题,系统通过时延测算、动态预测算法,实时评估当前通信传输延迟时长,提前预判指令执行时机,补偿时延带来的操控滞后问题,保障远程指令下发与船舶动作响应的同步性,避免航向、航速调控滞后导致的航线偏移。
针对数据丢包问题,系统采用数据冗余传输、断点续传、指令缓存机制,对关键操控指令与状态数据进行多重备份传输。当出现少量数据丢包时,系统可通过冗余数据完成信息还原,无需重复下发指令;当出现大规模数据中断时,系统自动触发缓存指令执行,维持船舶当前航行状态,同时启动通信重连机制,待通信恢复后同步数据,避免操控中断引发安全风险。
3.4 多模式操控切换联动技术
无人船推进遥控系统支持多模式操控切换,包含纯远程手动操控、远程半自动操控、本地应急操控、自主航行操控四种核心模式,多模式切换联动技术保障各类模式切换过程的平稳无冲击,避免模式切换导致的动力突变、航向偏移、设备故障等问题。
不同操控模式具备明确的优先级划分,本地应急操控优先级最高,可在远程操控异常、设备故障、突发风险场景下自动触发,优先保障船舶安全;远程手动操控优先级次之,适配复杂动态作业场景;远程半自动与自主航行操控适用于常态化稳定作业场景。系统内置模式切换联动逻辑,切换过程中自动完成动力参数平滑过渡、航行状态衔接,保障操控模式切换的连续性与稳定性。
四、船舶推进遥控系统解决方案落地核心要点
4.1 系统方案适配性设计要点
推进遥控系统落地的首要核心是做好适配性设计,结合无人船船体参数、动力配置、作业场景、航行需求,定制匹配的系统方案,避免通用化方案适配性不足导致的运行隐患。不同吨位、船体结构、动力类型的无人船,对推进操控的精度、响应速度、动力调节范围需求存在明显差异,需针对性完成方案优化。
在硬件适配层面,需根据船舶动力负荷匹配推进电控设备、传感设备与通信设备的参数规格,保障设备运行区间贴合船舶常态化作业工况,避免设备过载运行或性能冗余浪费。同时,硬件设备需适配水上高湿、高盐雾、多震动的特殊环境,具备良好的防水、防潮、防震、抗干扰性能,适配各类水域作业环境。
在软件功能适配层面,需结合作业场景设置对应的操控逻辑与运行阈值。近岸精细化作业场景,需提升操控精度、缩短指令响应时间,适配窄水域、高密度作业环境的操控需求;远海大范围作业场景,需强化通信冗余、提升系统稳定性、优化应急调控逻辑,适配长距离、复杂海况的航行需求。同时,根据作业任务类型,配置对应的航行模式、数据采集频率、预警规则,保障系统功能贴合实际作业需求。
4.2 船岸通信体系搭建要点
通信体系的稳定性是推进遥控系统落地运行的关键,方案落地过程中,需重点做好通信链路选型、冗余配置、信号优化、安全防护四大核心工作,构建稳定、高效、安全的船岸数据传输体系。
通信链路选型需遵循场景适配原则,根据作业距离、水域环境、作业时长搭配通信方式,实现长短距离全覆盖、强弱信号全适配。近岸内河作业场景,以高带宽、低延迟的公用移动通信与无线专网为主,保障高频次、高精度的数据交互;近海中远距作业场景,采用移动通信与卫星通信组合模式,兼顾传输效率与覆盖范围;远海作业场景,以卫星通信为核心传输链路,保障通信连续性。
必须落实多链路冗余配置,杜绝单链路通信故障导致的操控中断,系统需具备自动链路切换、信号择优功能,实时监测各通信链路的信号强度、传输延迟、丢包率,自动优选最优通信链路,链路异常时无缝切换,不影响正常操控。同时,需做好通信信号抗干扰优化,通过信号屏蔽、频段优化、加密传输等方式,规避水域电磁干扰、外界信号干扰,保障数据传输的完整性与准确性。
通信安全防护同样不可或缺,需搭建专用数据传输通道,对所有操控指令、状态数据进行加密处理,设置数据访问权限与传输校验机制,杜绝数据篡改、指令伪造、信息泄露等安全问题,保障远程操控的安全性与规范性。
4.3 船端电控与执行系统调试要点
船端电控与执行系统是指令落地的核心载体,设备安装调试的质量直接决定远程操控的精度与稳定性,落地过程中需严格把控设备安装、线路布设、参数调试、联动校准四大环节。
设备安装阶段,需遵循防水、防震、防尘、防腐蚀的安装标准,传感设备、电控单元、执行机构需固定牢固,避免航行震动导致设备偏移、线路松动。感知传感器需安装在无遮挡、无干扰的最优位置,保障数据采集的精准度;推进执行设备需做好密封防护,适配水上复杂环境,延长设备使用寿命。
线路布设需规范有序,强弱电线路分离布设,避免电磁干扰影响信号传输与设备运行,所有线路做好防水绝缘处理,接口部位加固密封,杜绝渗水、短路、接触不良等问题。同时,线路布设需预留检修空间,便于后续设备维护与故障排查。
系统参数调试是核心环节,需完成推进系统动力参数、调速参数、转向参数的精细化校准,匹配远程指令的输出逻辑。调试过程中,逐步测试不同航速、不同舵角的指令响应效果,优化指令响应速度、动力平滑度、转向精准度,消除操控滞后、动作卡顿、航线偏移等问题。同时,完成多模式操控联动调试,保障各类操控模式切换平稳、逻辑清晰、响应准确。
最后需完成全系统联动校准,实现岸基指令、通信传输、船端运算、执行动作、状态反馈的全流程闭环匹配,保障每一条远程操控指令均可精准落地,每一项设备状态数据均可实时回传,形成完整稳定的操控闭环。
4.4 系统安全与应急机制搭建要点
无人船远程操控存在通信异常、设备故障、环境突变、指令异常等多重潜在风险,方案落地过程中必须搭建完善的安全防护体系与应急处置机制,保障船舶航行与设备运行安全。
在安全防护层面,需建立多级指令校验与权限管控机制,对所有远程下发的操控指令进行参数校验、逻辑校验、权限校验,拦截超限指令、错误指令、无权限指令,避免误操作引发安全风险。同时,系统具备设备故障自诊断功能,可实时监测推进电机、舵机、传感器、通信模块等核心设备的运行状态,提前识别设备异常隐患,生成故障预警信息,提醒工作人员及时排查处置。
在应急机制层面,需针对性设置通信中断应急、设备故障应急、航行异常应急三类核心处置策略。通信中断时,系统自动锁定当前航行状态,保持匀速稳向航行,同时持续重连通信,避免船舶失控;设备故障时,系统自动触发故障隔离机制,关停故障设备,启动备用设备或应急动力模式,保障船舶可控;航行异常时,系统自动完成姿态修正、航线纠偏,突发风险场景下可执行紧急制动、紧急避让等应急操作。
此外,需完善系统运行日志记录功能,全程留存指令记录、设备运行数据、故障预警信息、操作记录,便于后续故障溯源、系统优化与合规管控,提升整套系统运行的规范性与安全性。
4.5 系统兼容性与可拓展性设计要点
船舶推进遥控系统的落地需兼顾当下使用需求与长期迭代升级需求,在方案设计阶段做好兼容性与可拓展性规划,避免后期设备升级、功能拓展、系统迭代时出现适配壁垒,降低后期改造成本。
兼容性设计方面,系统需采用标准化、通用化的通信协议与硬件接口,可适配主流的船舶动力设备、传感设备、导航设备,支持与船端其他智能化系统的数据互通与联动运行。同时,软件系统需兼容不同版本的功能迭代,支持参数批量配置、功能模块化增减,保障新旧功能、新旧设备的平稳适配。
可拓展性设计方面,系统采用模块化架构搭建,将通信模块、感知模块、运算模块、执行控制模块独立划分,各模块互不干扰、独立运行,可根据后期作业需求,灵活新增功能模块、拓展感知维度、升级通信能力、优化控制算法。同时,系统预留数据接口与功能拓展空间,支持后续对接自动化作业系统、智能避障系统、云端管控平台,实现无人船智能化操控能力的持续升级。
4.6 系统调试与验收落地要点
整套推进遥控系统搭建完成后,需通过分层调试、全场景测试、标准化验收,保障系统稳定达标、满足落地使用要求,这是方案落地的最后关键环节。
调试工作遵循分层递进原则,首先完成单设备调试,检测各类硬件设备的运行状态、数据采集精度、信号传输稳定性,确保单一设备功能正常;其次完成子系统调试,分别测试通信系统、感知系统、电控系统、执行系统的独立运行性能,排查子系统运行隐患;最后完成全系统联动调试,测试远程指令下发、传输、解析、执行、反馈的全流程运行效果,优化系统联动逻辑。
测试环节需覆盖多场景、多工况,模拟常规航行、复杂水域、通信波动、轻微设备异常等各类场景,测试系统的操控稳定性、自适应能力、应急处置能力,针对测试中发现的响应滞后、操控偏差、预警异常等问题,逐一完成参数优化与逻辑修正,保障系统适配各类作业工况。
验收工作需依托标准化验收规范,针对系统功能、操控精度、通信稳定性、应急能力、安全防护、数据交互等核心指标进行全面核验,所有指标达标后方可正式投入使用。同时,验收阶段需完成系统参数固化、操作规范梳理,为后续常态化运行、维护保养提供标准依据。
五、结语
无人船远程操控的落地运行,是多技术、多系统协同赋能的结果,核心依托船岸通信、智能感知、电控执行与算法决策的深度融合,实现船舶推进系统的远距离精准可控。船舶推进遥控系统作为无人船智能化运行的核心载体,其方案落地需兼顾适配性、稳定性、安全性与拓展性,严格把控方案设计、通信搭建、设备调试、安全防护、验收测试等全流程要点。
未来,随着智能化技术的持续迭代,无人船推进遥控系统将向高精度、高稳定性、全自主、多协同的方向持续优化,进一步提升无人船作业的智能化水平与场景适配能力。
